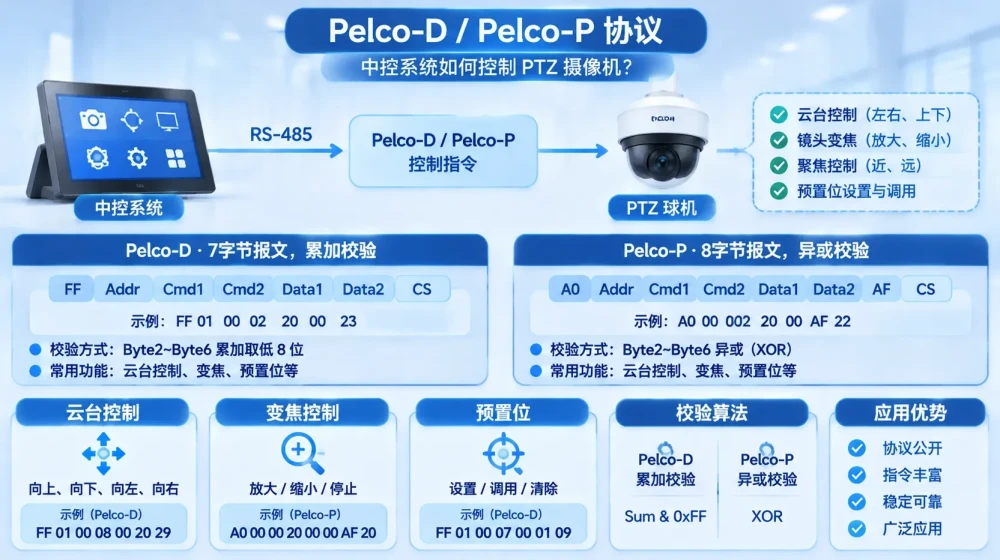
一、Pelco-D / Pelco-P 是什么?
Pelco-D 和 Pelco-P 是两种常见的 PTZ 摄像机控制协议,主要用于控制具有水平旋转(Pan)、垂直俯仰(Tilt)和镜头变焦(Zoom)功能的球机、云台摄像机及部分视频监控设备。
它们采用主从式通信模式:
中控系统或控制键盘作为主站,负责发送控制指令。
摄像机或云台控制器作为从站,根据地址识别目标设备。
设备根据收到的指令执行动作,并在支持相应反馈功能时返回响应。
在实际项目中,Pelco-D / Pelco-P 常通过 RS-485、RS-422 或部分设备提供的 RS-232 接口进行通信。
常见应用包括:
展厅、会议室的 PTZ 摄像机控制。
监控球机的水平和垂直转动。
摄像机镜头放大、缩小。
自动对焦、手动聚焦。
摄像机预置位设置和调用。
辅助继电器或其他扩展功能控制。
Pelco-D 和 Pelco-P 的功能目标相似,但报文结构、校验方式和地址规则不同。
最重要的区别:Pelco-D 使用 7 字节报文和累加校验;Pelco-P 使用 8 字节报文和异或校验。两种协议不能直接混用报文。
二、通信接口与串口参数
1. 常见通信方式
Pelco 协议本身定义的是设备控制报文,并不等同于 RS-485 或 RS-422。
常见的物理连接方式如下:
| 接口 | 使用场景 | 说明 |
|---|---|---|
| RS-485 | 多台球机、云台总线 | 常见的两线或四线实现 |
| RS-422 | 专业摄像机控制 | 常见于四线通信 |
| RS-232 | 单设备近距离控制 | 需要设备明确支持 |
其中,RS-485 是工程现场较常见的连接方式。多台设备可以连接到同一总线上,由中控系统根据地址分别发送指令。
2. 常用串口参数
Pelco-D 规范规定了 8 位数据、无校验、1 位停止位的串行字符格式,2400 bps 是其规范支持的基础波特率;其他速率需要设备支持。
Pelco-P 的实际串口参数则应以设备实现说明为准。
常见配置如下:
| 参数 | 常见配置 |
|---|---|
| 波特率 | 2400 / 4800 / 9600 |
| 数据位 | 8 |
| 校验位 | None |
| 停止位 | 1 |
| 流控 | None |
| 数据格式 | 8N1 |
| 传输顺序 | 低位先发送 |
部分设备还支持 19200、38400 或更高波特率。
注意:不要仅凭协议名称就认定设备一定使用 9600、8N1。 摄像机菜单中的通信速率、地址、协议模式必须与中控系统设置一致。
3. RS-485 多设备连接
假设一个项目中有 4 台球机,可以采用如下结构:
              中控主机
                 │
             RS-485接口
                 │
       ┌─────────┴─────────┐
       │                   │
    摄像机 1             摄像机 2
    地址 1               地址 2
       │                   │
       └─────────┬─────────┘
                 │
       ┌─────────┴─────────┐
       │                   │
    摄像机 3             摄像机 4
    地址 3               地址 4
实际接线应采用设备支持的总线拓扑,并检查:
A/B 线极性是否正确。
总线末端是否需要终端电阻。
总线是否存在过长的支线。
不同设备是否配置了重复地址。
设备是否使用相同的波特率和串口参数。
如果使用 RS-485 两线半双工接口,还要注意收发方向切换和总线释放时间。
三、Pelco-D 报文格式详解
Pelco-D 是 7 字节固定长度报文。
1. 报文结构
FF ADDR CMD1 CMD2 DATA1 DATA2 CHECKSUM
| 字节位置 | 字段 | 含义 |
|---|---|---|
| Byte 1 | SYNC | 同步字节,固定 0xFF |
| Byte 2 | ADDR | 摄像机逻辑地址 |
| Byte 3 | CMD1 | 命令字节 1 |
| Byte 4 | CMD2 | 命令字节 2 |
| Byte 5 | DATA1 | 数据 1,通常用于水平速度 |
| Byte 6 | DATA2 | 数据 2,通常用于垂直速度 |
| Byte 7 | CHECKSUM | 8 位累加校验 |
例如:
FF 01 00 02 20 00 23
可以拆分为:
FF:报文开始。01:目标设备地址 1。00:命令字节 1。02:命令字节 2。20:水平移动速度。00:垂直移动速度。23:校验值。
2. 地址规则
Pelco-D 的设备地址范围为:
0x01 ~ 0xFF
通常:
| 地址 | 含义 |
|---|---|
01 | 设备 1 |
02 | 设备 2 |
03 | 设备 3 |
10 | 十六进制地址 16 |
FF | 地址 255 |
需要注意,协议地址使用十六进制表示。例如 0x10 对应十进制 16,并不是设备 10。
实际可用地址范围还取决于摄像机或云台控制器的地址设置能力。
3. CMD1 命令位定义
CMD1 的每一位都可以代表一种控制功能。
| Bit | 掩码 | 功能 |
|---|---|---|
| Bit 7 | 0x80 | Sense,模式控制含义 |
| Bit 6 | 0x40 | 保留 |
| Bit 5 | 0x20 | 保留 |
| Bit 4 | 0x10 | 自动 / 手动扫描 |
| Bit 3 | 0x08 | 摄像机电源开关控制 |
| Bit 2 | 0x04 | 光圈关闭 |
| Bit 1 | 0x02 | 光圈打开 |
| Bit 0 | 0x01 | 聚焦近 |
其中 Sense 位与自动扫描和摄像机电源控制位有关。对于较新的设备,部分旧式功能位可能不再使用,不能将这些位当作所有设备都支持的通用功能。
4. CMD2 命令位定义
CMD2 主要负责镜头和云台控制。
| Bit | 掩码 | 功能 |
|---|---|---|
| Bit 7 | 0x80 | 聚焦远 |
| Bit 6 | 0x40 | 变焦缩小(Wide) |
| Bit 5 | 0x20 | 变焦放大(Tele) |
| Bit 4 | 0x10 | 云台向下 |
| Bit 3 | 0x08 | 云台向上 |
| Bit 2 | 0x04 | 云台向左 |
| Bit 1 | 0x02 | 云台向右 |
| Bit 0 | 0x01 | 固定为 0 |
这些控制位可以组合使用。例如:
CMD2 = 0x0A
其二进制为:
0000 1010
表示向上和向右两个方向同时动作。
但是,不能同时设置向左和向右,或者向上和向下,否则属于相互冲突的控制组合。
四、Pelco-D 校验算法
Pelco-D 使用 8 位累加校验,也称为 Checksum。
计算方式:
[
Checksum=(Byte2+Byte3+Byte4+Byte5+Byte6)\bmod256
]
也就是:
不计算同步字节
FF。不计算校验字节本身。
将 Byte 2 到 Byte 6 相加。
只保留结果的低 8 位。
1. 校验计算示例
报文:
FF 01 00 02 20 00 23
计算:
01 + 00 + 02 + 20 + 00
= 23
因此:
CHECKSUM = 0x23
最终完整报文:
FF 01 00 02 20 00 23
2. 另一个示例:调用预置位 1
原始命令字段:
ADDR  = 01
CMD1  = 00
CMD2  = 07
DATA1 = 00
DATA2 = 01
计算:
01 + 00 + 07 + 00 + 01
= 09
完整报文:
FF 01 00 07 00 01 09
3. 校验计算代码示例
def pelco_d_checksum(data):
    """
    data: Byte2 ~ Byte6
    """
    return sum(data) & 0xFF

def build_pelco_d(address, cmd1, cmd2, data1, data2):
    payload = [
        address,
        cmd1,
        cmd2,
        data1,
        data2
    ]

    checksum = pelco_d_checksum(payload)

    return bytes([
        0xFF,
        *payload,
        checksum
    ])

# 摄像机 1 向右移动
packet = build_pelco_d(
    0x01,
    0x00,
    0x02,
    0x20,
    0x00
)

print(packet.hex(' ').upper())
输出:
FF 01 00 02 20 00 23
这种写法可以避免在中控程序中手动填写校验值。
五、Pelco-D 云台方向控制
云台控制主要由 CMD2 和 DATA1、DATA2 三个字段决定。
1. 方向与速度参数
| 参数 | 含义 | 常见范围 |
|---|---|---|
| DATA1 | 水平转动速度 | 00~3F |
| DATA2 | 垂直转动速度 | 00~3F |
其中:
00:停止对应方向运动。01:较低速度。20:中等速度示例。3F:较高速度。
Pelco-D 规范还定义了部分设备支持的水平 Turbo 速度值 FF。它不属于普通 00~3F 的连续速度区间,是否可用应以设备为准。
2. 常用方向命令
假设:
摄像机地址 = 01
水平速度   = 20
垂直速度   = 00
常用指令如下:
| 操作 | CMD2 | DATA1 | DATA2 |
|---|---|---|---|
| 停止 | 00 | 00 | 00 |
| 向右 | 02 | 20 | 00 |
| 向左 | 04 | 20 | 00 |
| 向上 | 08 | 00 | 20 |
| 向下 | 10 | 00 | 20 |
| 右上 | 0A | 20 | 20 |
| 左上 | 0C | 20 | 20 |
| 右下 | 12 | 20 | 20 |
| 左下 | 14 | 20 | 20 |
以上速度值为示例,设备的实际移动速度与型号、镜头负载和速度曲线有关。
3. 完整报文示例
向右移动:
FF 01 00 02 20 00 23
向左移动:
FF 01 00 04 20 00 25
向上移动:
FF 01 00 08 00 20 29
向下移动:
FF 01 00 10 00 20 31
停止移动:
FF 01 00 00 00 00 01
这些报文都使用地址 1,并按照 Pelco-D 校验规则计算。
4. 中控操作界面的控制逻辑
中控系统通常将云台控制设计为方向按钮或虚拟摇杆。
推荐逻辑:
用户按下方向按钮
        │
        ▼
生成方向与速度参数
        │
        ▼
组装 Pelco-D 报文
        │
        ▼
计算 Checksum
        │
        ▼
通过串口发送
        │
        ▼
用户松开按钮
        │
        ▼
发送停止指令
需要注意,部分 Pelco 设备具有运动超时保护机制。Pelco 官方协议文档中提到,部分设备会在约 15 秒后停止运动;为了维持持续移动,需要周期性重新发送运动命令。
因此,中控系统不应只依赖按钮按下时发送的一次指令。应根据设备要求设计周期刷新、松开停止、通信异常停止等机制。
六、Pelco-D 镜头变焦与聚焦
Pelco-D 将镜头控制也集成在标准命令中。
1. 变焦控制
常见变焦命令:
| 功能 | CMD2 | 含义 |
|---|---|---|
| 变焦停止 | 00 | 不进行变焦 |
| 放大 | 20 | Zoom Tele |
| 缩小 | 40 | Zoom Wide |
以地址 1 为例:
变焦放大:
FF 01 00 20 00 00 21
变焦缩小:
FF 01 00 40 00 00 41
停止变焦:
FF 01 00 00 00 00 01
部分设备提供独立的变焦速度控制扩展功能,普通 Pelco-D 标准命令并不能保证所有型号都能通过 DATA 字段调节变焦速度。
2. 聚焦控制
| 功能 | 字段 | 命令值 |
|---|---|---|
| 聚焦近 | CMD1 | 01 |
| 聚焦远 | CMD2 | 80 |
| 聚焦停止 | CMD1 / CMD2 | 对应位清零 |
聚焦近:
FF 01 01 00 00 00 02
聚焦远:
FF 01 80 00 00 00 81
自动聚焦通常需要使用设备支持的扩展命令或厂商定义的控制方式,不能简单地将某一个普通控制位理解为所有设备通用的自动聚焦命令。
七、Pelco-D 预置位控制
预置位是 PTZ 摄像机的重要功能。
例如:
预置位 1:会议室全景。
预置位 2:主席台。
预置位 3:发言席。
预置位 4:观众席。
Pelco-D 通过扩展命令实现预置位设置、清除和调用。
1. 设置预置位
命令结构:
FF ADDR 00 03 00 PRESET CHECKSUM
其中:
03:Set Preset。PRESET:预置位编号。
设置预置位 1:
FF 01 00 03 00 01 05
2. 清除预置位
命令结构:
FF ADDR 00 05 00 PRESET CHECKSUM
其中:
05:Clear Preset。PRESET:要清除的预置位编号。
清除预置位 1:
FF 01 00 05 00 01 07
3. 调用预置位
命令结构:
FF ADDR 00 07 00 PRESET CHECKSUM
其中:
07:Call Preset。PRESET:目标预置位编号。
调用预置位 1:
FF 01 00 07 00 01 09
4. 预置位编号
Pelco-D 命令规范中预置位参数可使用 0x01~0xFF,但具体设备可保存的预置位数量可能更少。
例如,部分设备只支持 32 个或 128 个预置位。
还应注意:
有些预置位编号已经被设备分配给特殊功能。
有些设备不支持通过 Pelco-D 清除预置位。
某些设备需要先进入特定模式才能设置预置位。
预置位设置成功不等于设备已经完成位置保存,应结合响应和实际动作确认。
八、Pelco-P 报文格式详解
Pelco-P 与 Pelco-D 的功能类似,但使用不同的帧结构。
Pelco-P 通常采用 8 字节报文:
A0 ADDR CMD1 CMD2 DATA1 DATA2 AF CHECKSUM
1. 报文结构
| 字节位置 | 字段 | 含义 |
|---|---|---|
| Byte 1 | STX | 起始字节,固定 0xA0 |
| Byte 2 | ADDR | 设备地址 |
| Byte 3 | CMD1 | 命令字节 1 |
| Byte 4 | CMD2 | 命令字节 2 |
| Byte 5 | DATA1 | 数据 1,通常为水平速度 |
| Byte 6 | DATA2 | 数据 2,通常为垂直速度 |
| Byte 7 | ETX | 结束字节,固定 0xAF |
| Byte 8 | CHECKSUM | 8 位异或校验 |
例如:
A0 00 00 02 20 00 AF 22
与 Pelco-D 相比,Pelco-P 有两个明显差异:
起始字节由
FF改为A0。报文增加了
AF结束字节,并将校验方式改为 XOR。
2. 地址规则
Pelco-P 的地址规则需要特别注意。
以富士胶片公开的 SX800 / SX801 Pelco-P 实现规范为例:
报文地址范围为
0~30。设备配置的 RS-485 ID 为
1~31。报文中的地址等于设备配置 ID 减 1。
例如:
| 设备设置 ID | 报文 ADDR |
|---|---|
| 1 | 00 |
| 2 | 01 |
| 3 | 02 |
| 4 | 03 |
| 7 | 06 |
| 31 | 1E |
这是该厂商公开实现中的地址映射规则。其他 Pelco-P 设备可能有不同的地址约定,接入时需要核对说明书。
3. CMD1 命令位定义
Pelco-P 的 CMD1 与 Pelco-D 并不完全相同。
以下为常见 Pelco-P 实现中的位定义:
| Bit | 掩码 | 功能 |
|---|---|---|
| Bit 7 | 0x80 | 保留 |
| Bit 6 | 0x40 | 摄像机开启 |
| Bit 5 | 0x20 | 自动扫描 |
| Bit 4 | 0x10 | 摄像机开关控制 |
| Bit 3 | 0x08 | 光圈关闭 |
| Bit 2 | 0x04 | 光圈打开 |
| Bit 1 | 0x02 | 聚焦近 |
| Bit 0 | 0x01 | 聚焦远 |
不同设备对旧式功能位的支持程度可能不同。实际项目应以对应型号的 Pelco-P 命令表为准。
4. CMD2 命令位定义
| Bit | 掩码 | 功能 |
|---|---|---|
| Bit 7 | 0x80 | 保留 |
| Bit 6 | 0x40 | 变焦缩小 |
| Bit 5 | 0x20 | 变焦放大 |
| Bit 4 | 0x10 | 云台向下 |
| Bit 3 | 0x08 | 云台向上 |
| Bit 2 | 0x04 | 云台向左 |
| Bit 1 | 0x02 | 云台向右 |
| Bit 0 | 0x01 | 保留,通常为 0 |
九、Pelco-P 校验算法
Pelco-P 使用 XOR,也就是逐字节异或校验。
以富士胶片公开的 Pelco-P 规范为例,发送报文的校验值由 Byte 2 到 Byte 6 进行 8 位 XOR 得到,不包括起始字节 A0 和结束字节 AF。
计算公式:
[
Checksum=ADDR\oplus CMD1\oplus CMD2\oplus DATA1\oplus DATA2
]
1. 校验示例
报文:
A0 00 00 02 20 00 AF 22
计算:
00 XOR 00 = 00
00 XOR 02 = 02
02 XOR 20 = 22
22 XOR 00 = 22
因此:
CHECKSUM = 0x22
最终报文:
A0 00 00 02 20 00 AF 22
2. Python 校验代码
def pelco_p_checksum(data):
    """
    data: Byte2 ~ Byte6
    """
    result = 0

    for value in data:
        result ^= value

    return result & 0xFF

def build_pelco_p(address, cmd1, cmd2, data1, data2):
    payload = [
        address,
        cmd1,
        cmd2,
        data1,
        data2
    ]

    checksum = pelco_p_checksum(payload)

    return bytes([
        0xA0,
        *payload,
        0xAF,
        checksum
    ])

# 摄像机设置 ID=1,对应报文地址 0
packet = build_pelco_p(
    0x00,
    0x00,
    0x02,
    0x20,
    0x00
)

print(packet.hex(' ').upper())
输出:
A0 00 00 02 20 00 AF 22
注意:Pelco-P 的 XOR 校验范围应以具体设备协议说明为准。 不同资料对校验范围的描述并不完全一致,不能把其他实现的算法直接套用到所有设备。
十、Pelco-P 云台控制指令
1. 方向控制
假设:
设备 RS-485 ID = 1
报文地址       = 00
水平速度       = 20
垂直速度       = 00
常用控制字段:
| 操作 | CMD1 | CMD2 |
|---|---|---|
| 停止 | 00 | 00 |
| 向右 | 00 | 02 |
| 向左 | 00 | 04 |
| 向上 | 00 | 08 |
| 向下 | 00 | 10 |
| 右上 | 00 | 0A |
| 左上 | 00 | 0C |
| 右下 | 00 | 12 |
| 左下 | 00 | 14 |
这里的方向组合通过 CMD2 位运算完成。
2. 完整报文示例
向右:
A0 00 00 02 20 00 AF 22
向左:
A0 00 00 04 20 00 AF 24
向上:
A0 00 00 08 00 20 AF 28
向下:
A0 00 00 10 00 20 AF 30
停止:
A0 00 00 00 00 00 AF 00
以上命令按照地址 0、XOR 校验规则计算。
3. 速度参数
Pelco-P 的 DATA1、DATA2 通常分别用于水平和垂直速度。
常见范围:
| 参数 | 含义 | 常见范围 |
|---|---|---|
| DATA1 | 水平速度 | 00~3F |
| DATA2 | 垂直速度 | 00~3F |
具体速度与设备的机械结构、云台驱动和固件实现有关。
在中控界面中可以把速度映射为多个档位:
| 界面速度 | 示例数据 |
|---|---|
| 慢速 | 08 |
| 中速 | 20 |
| 快速 | 30 |
| 最大普通速度 | 3F |
这只是界面映射示例,不是所有 Pelco-P 摄像机的统一速度曲线。
十一、Pelco-P 变焦与预置位控制
1. 变焦控制
Pelco-P 的 CMD2 中:
0x20:变焦放大。0x40:变焦缩小。
以地址 0 为例:
变焦放大:
A0 00 00 20 00 00 AF 20
变焦缩小:
A0 00 00 40 00 00 AF 40
停止:
A0 00 00 00 00 00 AF 00
2. 聚焦控制
Pelco-P 的 CMD1 中:
0x02:聚焦近。0x01:聚焦远。
聚焦近:
A0 00 02 00 00 00 AF 02
聚焦远:
A0 00 01 00 00 00 AF 01
具体是否支持手动聚焦,仍取决于摄像机镜头及固件。
3. 预置位控制
Pelco-P 的扩展命令可以沿用 Pelco 扩展命令的语义,并按照 Pelco-P 的 8 字节帧格式封装。
常见命令定义:
| 操作 | CMD1 | CMD2 | DATA1 | DATA2 |
|---|---|---|---|---|
| 设置预置位 | 00 | 03 | 00 | 预置位编号 |
| 清除预置位 | 00 | 05 | 00 | 预置位编号 |
| 调用预置位 | 00 | 07 | 00 | 预置位编号 |
以设备 ID 1、报文地址 0 为例。
设置预置位 1:
A0 00 00 03 00 01 AF 02
清除预置位 1:
A0 00 00 05 00 01 AF 04
调用预置位 1:
A0 00 00 07 00 01 AF 06
这里需要特别说明:Pelco-P 的扩展命令支持情况与厂商实现有关。富士胶片公开的 Pelco-P 实现文档说明,其扩展命令可以按 Pelco-D 扩展命令定义转换为 Pelco-P 报文格式,但并不代表所有 Pelco-P 摄像机都支持相同扩展功能。
在实际接入时,应先通过设备手册确认预置位命令是否可用,再进行现场验证。
十二、Pelco-D 与 Pelco-P 对比
两种协议的主要区别如下:
| 对比项 | Pelco-D | Pelco-P |
|---|---|---|
| 报文长度 | 7 字节 | 8 字节 |
| 起始字节 | FF | A0 |
| 结束字节 | 无固定结束字节 | AF |
| 地址 | 通常 1~255 | 常见实现 0~30 |
| 命令字节 | CMD1、CMD2 | CMD1、CMD2 |
| 数据字段 | DATA1、DATA2 | DATA1、DATA2 |
| 校验方式 | 8 位累加 | XOR 异或 |
| 常见接口 | RS-485 / RS-422 | RS-485 / RS-422 |
| 常见用途 | PTZ 云台控制 | PTZ 云台控制 |
不能因为两种协议控制功能相似,就认为它们的指令可以互相替换。
例如,Pelco-D 的:
FF 01 00 02 20 00 23
与 Pelco-P 的:
A0 00 00 02 20 00 AF 22
虽然都表示向右移动,但报文格式、设备地址和校验算法均不同。
十三、中控系统如何接入 Pelco-D / Pelco-P?
对于中控软件而言,建议把两种协议封装成独立的通信模块,对上层界面提供统一的 PTZ 控制接口。
例如:
┌─────────────────────────────┐
│          中控操作界面         │
│   左 / 右 / 上 / 下 / 变焦    │
│       预置位 1 / 2 / 3        │
└──────────────┬──────────────┘
               │
┌──────────────▼──────────────┐
│          PTZ 控制逻辑         │
│  方向、速度、镜头、预置位管理 │
└──────────────┬──────────────┘
               │
       ┌───────┴────────┐
       │                │
┌──────▼──────┐  ┌──────▼──────┐
│ Pelco-D模块 │  │ Pelco-P模块 │
│ 7字节报文   │  │ 8字节报文   │
│ 累加校验    │  │ XOR校验     │
└──────┬──────┘  └──────┬──────┘
       │                │
       └───────┬────────┘
               │
           串口驱动
               │
          RS-485总线
               │
          PTZ摄像机
1. 设备配置
建议每台摄像机建立独立配置:
| 配置项 | 示例 |
|---|---|
| 设备名称 | 展厅球机 1 |
| 控制协议 | Pelco-D |
| 通信接口 | RS-485 |
| 波特率 | 9600 |
| 数据位 | 8 |
| 校验位 | None |
| 停止位 | 1 |
| 设备地址 | 1 |
| 水平速度 | 32 |
| 垂直速度 | 32 |
Pelco-P 设备还需要按照对应型号确认地址转换规则。
2. 方向控制
当用户按下方向键时:
获取当前设备地址。
读取用户选择的移动速度。
根据方向生成 CMD2。
组装 DATA1 和 DATA2。
计算校验值。
通过串口发送完整报文。
当用户松开方向键时,发送停止命令。
3. 预置位管理
中控界面可以将预置位封装为按钮:
预置位 1:主席台
预置位 2:发言席
预置位 3:观众席
预置位 4:全景
用户点击按钮后,中控系统将对应编号转换为协议命令,发送给摄像机。
建议将预置位名称与协议编号分开保存。这样后续更换摄像机时,可以重新映射预置位,而不必修改整个界面逻辑。
4. 状态反馈与通信管理
Pelco 协议并不是所有设备都能提供完整的实时状态反馈。
部分设备支持普通响应、扩展响应和查询响应,另一些设备只对部分命令返回简单确认。
因此,中控系统需要区分:
指令已发送。
设备已收到并响应。
摄像机已经完成动作。
摄像机当前位置已经确认。
不能仅凭串口发送成功,就直接认定云台已经到达目标位置。
如果设备支持位置查询,可以结合查询命令更新云台状态;如果不支持,则需要通过设备画面、其他反馈接口或现场测试确认。
十四、常见问题与排查方法
| 现象 | 可能原因 | 排查方法 |
|---|---|---|
| 摄像机完全不响应 | 波特率或协议模式错误 | 检查设备菜单和串口设置 |
| 报文发送正确但不动作 | 地址错误 | 核对设备地址及地址转换规则 |
| Pelco-D 正常,Pelco-P 无响应 | 帧格式或校验错误 | 检查 7 字节和 8 字节差异 |
| 云台方向相反 | 接线、方向定义或设备安装方向 | 检查设备方向配置 |
| 云台速度不正常 | 速度范围或速度映射错误 | 检查 DATA1、DATA2 |
| 变焦无法使用 | 镜头不支持或命令位不匹配 | 核对镜头控制功能 |
| 预置位无法调用 | 预置位编号或扩展命令不支持 | 核对预置位表 |
| 控制偶尔失效 | RS-485 总线冲突或线路干扰 | 检查布线和通信调度 |
| 按键松开后仍然移动 | 未发送停止命令 | 检查按钮释放事件 |
| 多台摄像机同时动作 | 地址重复或控制逻辑错误 | 检查地址配置和发送目标 |
建议的调试步骤
使用串口调试工具确认通信参数。
先只连接一台摄像机,排除总线干扰。
确认协议模式是 Pelco-D 还是 Pelco-P。
使用固定报文测试向右、向左和停止。
验证校验算法及设备地址。
测试变焦和聚焦功能。
最后测试预置位设置、调用和清除。
多设备接入后,再检查总线地址和通信调度。
如果串口调试工具可以正常控制摄像机,而中控软件无法控制,通常应优先检查报文组装、地址映射、校验计算和串口发送逻辑。
十五、总结
Pelco-D 和 Pelco-P 都是中控系统接入传统 PTZ 摄像机时值得掌握的公开控制协议。
在实际开发中,最重要的是掌握以下内容:
Pelco-D 使用
FF开头的 7 字节报文。Pelco-P 使用
A0开头、AF结束的 8 字节报文。Pelco-D 使用 Byte2~Byte6 累加后取低 8 位的校验方式。
Pelco-P 常见实现使用指定字段的 XOR 异或校验。
CMD1 和 CMD2 通过位组合实现云台、变焦和聚焦控制。
DATA1、DATA2 通常用于控制水平和垂直运动速度。
预置位使用扩展命令,但实际支持数量和功能由设备决定。
多台设备接入时,需要统一管理通信参数、地址和串口发送队列。
对于中控系统开发而言,Pelco-D / Pelco-P 不只是几条串口指令,更重要的是将设备地址、运动控制、停止逻辑、预置位和状态反馈整合为可维护的 PTZ 控制模块。
如果你在实际项目中遇到 Pelco-D / Pelco-P 摄像机接入、报文校验、云台控制或预置位调用方面的问题,欢迎在文章下方留言,或者通过邮件联系 IFU。提供摄像机型号、协议说明书和串口抓包数据后,可以更准确地分析具体命令与参数。
扫码在手机上打开,再用微信右上角的「···」发送给朋友或分享到朋友圈。