一、Modbus 是什么?
Modbus 是一种广泛应用于工业自动化和设备通信领域的公开通信协议。它采用请求与响应的通信模式,控制端发送读取或写入请求,设备接收请求后执行操作并返回结果。
在中控系统项目中,Modbus 常见于:
继电器控制器:读取输入状态、控制继电器通断。
电源控制设备:读取电压、电流、功率及设备状态。
环境传感器:读取温度、湿度、空气质量等数据。
电动窗帘及执行器:控制开合、位置或运行状态。
工业控制设备:读取运行参数、写入控制指令。
串口设备:通过 RS-485 总线连接多台设备。
与某些厂商自定义的控制协议不同,Modbus 定义了统一的数据访问方式。只要设备提供对应的寄存器表,中控系统就可以按照约定的功能码和地址读取、写入数据。
但要注意:Modbus 统一的是通信规则,不是每台设备的功能定义。
例如,寄存器 0001 在一台继电器控制器中可能代表输出状态,在另一台设备中可能代表工作模式。具体含义、数据类型、读写权限和数值范围,必须以设备厂商提供的寄存器说明书为准。
二、Modbus 的两种常见通信方式
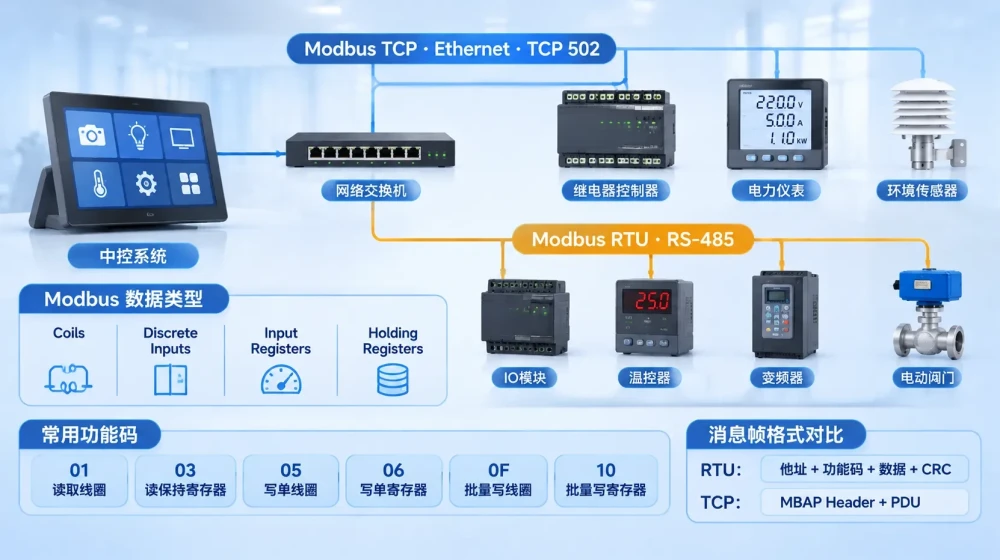
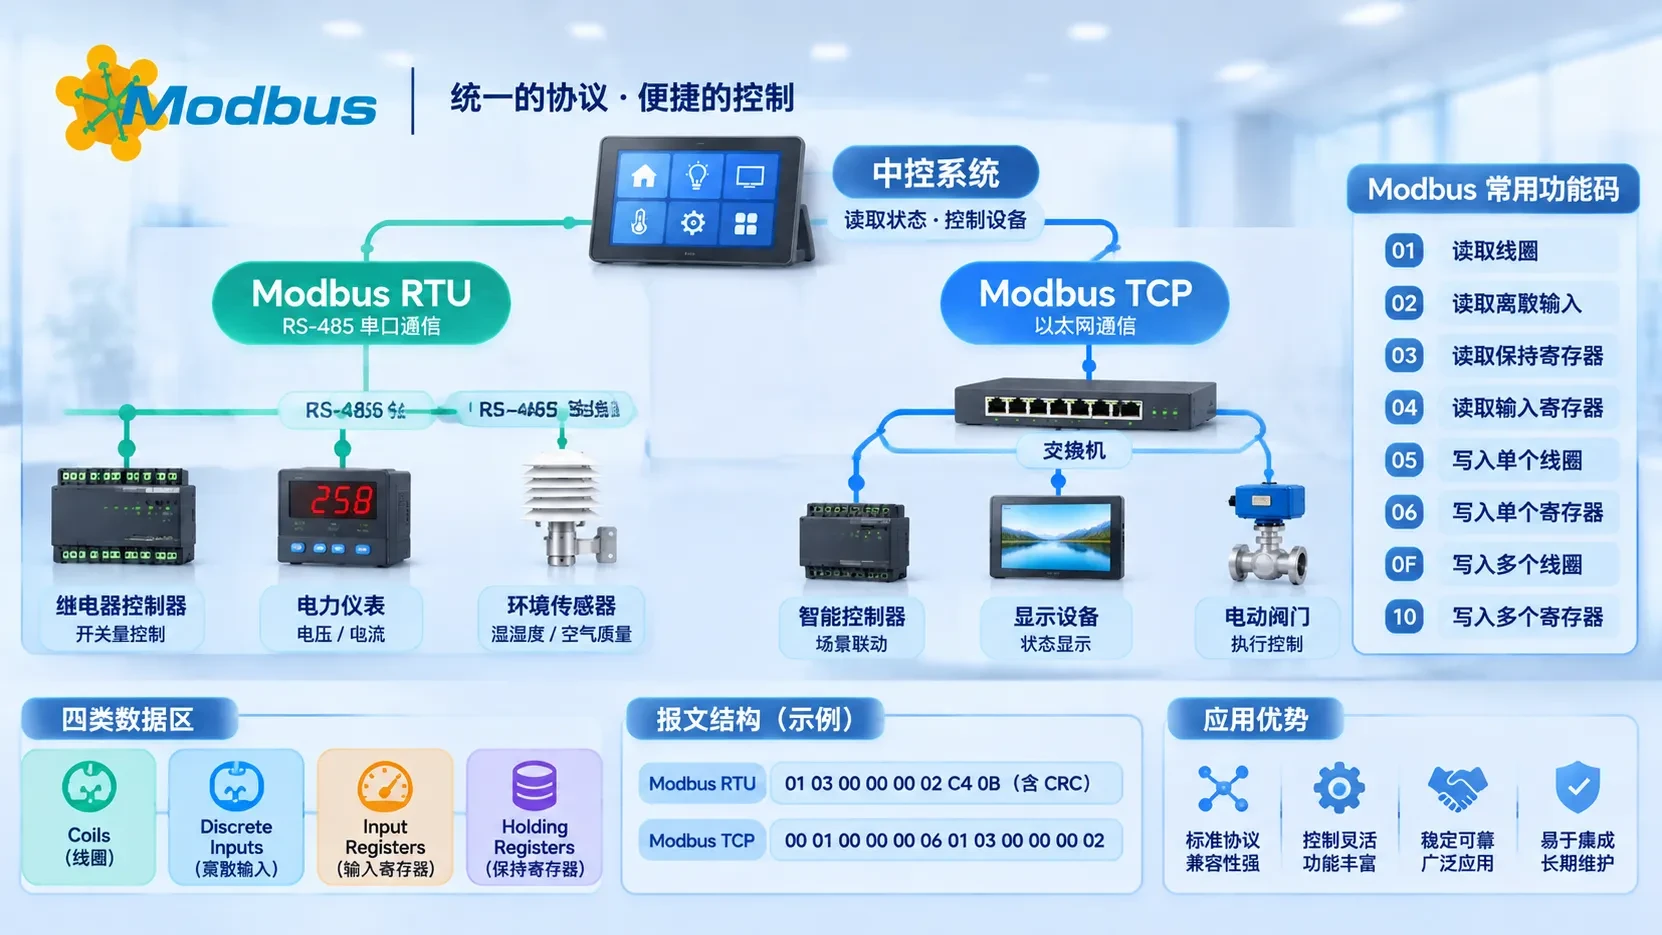
Modbus 最常见的两种传输方式是 Modbus RTU 和 Modbus TCP。
1. Modbus RTU
Modbus RTU 通常通过 RS-485 或 RS-232 串口通信,其中 RS-485 常用于多设备总线。
典型连接结构:
             中控主机
                │
          RS-485 接口
                │
       ┌────────┴────────┐
       │                 │
    设备 1             设备 2
  继电器控制器        环境传感器
       │                 │
       └────────┬────────┘
                │
             设备 N
在 RTU 通信中,设备通常通过从站地址区分。中控系统作为客户端(传统术语中称主站),主动发起请求;设备作为服务器(传统术语中称从站),接收请求并返回响应。
常见串口参数包括:
| 参数 | 常见配置示例 |
|---|---|
| 接口 | RS-485 |
| 波特率 | 9600 / 19200 / 38400 |
| 数据位 | 8 |
| 校验位 | None / Even / Odd |
| 停止位 | 1 或 2 |
| 设备地址 | 1~247 |
这些只是常见配置,不是协议强制规定的统一默认值。中控系统必须与设备设置保持一致。
RS-485 总线还需要关注 A/B 线极性、总线拓扑、终端电阻、偏置电阻和接地等问题。多台设备连接时,建议采用总线型拓扑,避免随意形成星形分支。
2. Modbus TCP
Modbus TCP 通过以太网进行通信,常见于带网口的控制器、仪表、网关和工业设备。
典型连接结构:
              中控主机
                 │
              以太网
                 │
               交换机
       ┌─────────┼─────────┐
       │         │         │
    继电器     电力仪表   环境传感器
   192.168.1.10  .20       .30
Modbus TCP 通常使用 TCP 502 端口。该端口是标准服务端口,但设备可能允许修改端口,实际连接参数仍应查看设备手册。
Modbus TCP 与 RTU 的主要区别:
| 对比项 | Modbus RTU | Modbus TCP |
|---|---|---|
| 传输介质 | 串口总线 | 以太网 |
| 常见接口 | RS-485、RS-232 | Ethernet |
| 设备识别 | 从站地址 | IP 地址及 Unit Identifier |
| 报文校验 | CRC-16 | TCP 传输机制,不带 RTU CRC |
| 报文头 | 地址、功能码 | MBAP Header |
| 常见端口 | 无 TCP 端口 | TCP 502 |
| 典型用途 | 多设备串口控制 | 局域网设备控制 |
Modbus TCP 并不是简单地把 RTU 报文放进 TCP 数据流。它使用 MBAP 报文头,并且不包含 RTU 报文末尾的 CRC 字段。
三、先理解 Modbus 的四类数据区
Modbus 的数据模型分为四类。理解这四类数据,是编写中控控制程序的基础。
| 数据区 | 数据类型 | 访问方式 | 典型用途 |
|---|---|---|---|
| Coils | 单个位 | 可读可写 | 继电器输出 |
| Discrete Inputs | 单个位 | 只读 | 开关量输入 |
| Input Registers | 16 位寄存器 | 只读 | 温度、电压等采集值 |
| Holding Registers | 16 位寄存器 | 可读可写 | 参数设置、控制值 |
1. Coils:线圈
Coil 是一位数据,可以表示开或关。
例如某继电器控制器定义:
| Coil 地址 | 含义 |
|---|---|
| 00001 | 继电器 1 |
| 00002 | 继电器 2 |
| 00003 | 继电器 3 |
| 00004 | 继电器 4 |
写入 1 表示打开,写入 0 表示关闭——前提是该设备的寄存器表如此定义。
2. Discrete Inputs:离散输入
Discrete Input 也是一位数据,但通常只允许读取。
例如:
输入端口是否闭合。
门磁是否触发。
外部按钮是否按下。
设备告警输入是否有效。
3. Input Registers:输入寄存器
Input Register 是 16 位只读数据,常用于传感器和仪表数据采集。
例如:
| 地址 | 含义 | 数据格式示例 |
|---|---|---|
| 30001 | 温度 | 16 位整数 |
| 30002 | 湿度 | 16 位整数 |
| 30003 | 电压 | 16 位整数 |
如果温度寄存器返回 253,而设备定义的比例系数为 0.1,那么实际温度就是 25.3℃。
4. Holding Registers:保持寄存器
Holding Register 是 16 位可读写数据,常用于参数配置和设备控制。
例如:
| 地址 | 含义 | 示例 |
|---|---|---|
| 40001 | 工作模式 | 0 / 1 / 2 |
| 40002 | 目标温度 | 250 |
| 40003 | 运行参数 | 设备定义 |
以上地址和功能均为示意,不能直接作为其他设备的寄存器定义使用。
四、Modbus 常用功能码
功能码用于告诉设备当前请求需要执行什么操作。
中控系统常用的功能码如下:
| 功能码 | 十六进制 | 功能 | 典型用途 |
|---|---|---|---|
| 01 | 0x01 | 读取线圈 | 查询继电器输出状态 |
| 02 | 0x02 | 读取离散输入 | 查询外部输入状态 |
| 03 | 0x03 | 读取保持寄存器 | 读取设备参数 |
| 04 | 0x04 | 读取输入寄存器 | 读取传感器数据 |
| 05 | 0x05 | 写入单个线圈 | 打开或关闭一个继电器 |
| 06 | 0x06 | 写入单个保持寄存器 | 修改单个参数 |
| 0F | 0x0F | 写入多个线圈 | 批量控制多个继电器 |
| 10 | 0x10 | 写入多个保持寄存器 | 批量设置多个参数 |
实际设备可能只支持其中一部分功能码。中控系统应按照设备说明书选择,不应默认所有设备都支持全部功能。
五、常用指令与报文示例
下面通过具体报文说明中控系统如何读写设备。
为便于理解,以下示例使用:
从站地址:1
寄存器起始偏移:0
数据采用十六进制表示
RTU 示例包含 CRC-16 校验,CRC 按低字节在前、高字节在后的顺序发送
这些报文用于说明标准协议格式,不代表某个具体继电器或传感器的寄存器定义。
1. 读取保持寄存器:功能码 03
假设需要读取从偏移地址 0 开始的两个保持寄存器。
请求报文:
01 03 00 00 00 02 C4 0B
字段说明:
| 字节 | 含义 | 数值 |
|---|---|---|
01 | 从站地址 | 1 |
03 | 功能码 | 读取保持寄存器 |
00 00 | 起始地址 | 0 |
00 02 | 寄存器数量 | 2 |
C4 0B | CRC | 校验值 |
假设设备返回:
01 03 04 00 FA 01 2C CRC_LO CRC_HI
响应结构:
01:从站地址。03:功能码。04:数据字节数为 4。00 FA:第一个寄存器,十进制 250。01 2C:第二个寄存器,十进制 300。最后两个字节:实际计算得到的 CRC。
这里的响应数据只是用于展示结构的假设值。
2. 写入单个保持寄存器:功能码 06
假设要向偏移地址 1 写入数值 1。
请求报文:
01 06 00 01 00 01 19 CA
字段说明:
| 字节 | 含义 |
|---|---|
01 | 从站地址 |
06 | 写入单个保持寄存器 |
00 01 | 寄存器偏移地址 |
00 01 | 写入数值 1 |
19 CA | CRC |
正常情况下,设备会回显相同的请求内容,表示该写入请求已正常处理。
但需要注意:回显成功不一定代表设备已经完成了后续物理动作。对于电机、继电器、窗帘等设备,最好再读取对应状态确认实际结果。
3. 写入单个线圈:功能码 05
假设设备将偏移地址 0 定义为一个可控继电器。
打开线圈:
01 05 00 00 FF 00 8C 3A
关闭线圈:
01 05 00 00 00 00 CD CA
其中:
FF 00:写入 ON。00 00:写入 OFF。
功能码 05 对线圈状态有固定的数据编码方式,不是简单地将任意非零数值写入即可。
设备必须将对应输出映射到 Coil 数据区,才能使用这条指令控制。
4. 批量写入多个线圈:功能码 0F
如果继电器控制器支持批量写入,可以使用功能码 0x0F 一次控制多个输出。
请求 PDU 的结构为:
0F
起始地址(2字节)
线圈数量(2字节)
字节数量(1字节)
线圈状态数据(N字节)
例如一次写入 8 个线圈,状态数据为:
01 0F 00 00 00 08 01 05 CRC_LO CRC_HI
其中 05 的二进制为 00000101。线圈状态按 Modbus 规定的位顺序编码,最低有效位对应起始地址。
批量控制能够减少通信次数,但必须确认设备支持功能码 0F,并确认线圈排列顺序与设备寄存器表一致。
六、Modbus TCP 报文结构
Modbus TCP 的报文由 MBAP Header 和 PDU 两部分组成。
MBAP Header 长度为 7 字节:
| 字段 | 长度 | 含义 |
|---|---|---|
| Transaction Identifier | 2 字节 | 事务标识 |
| Protocol Identifier | 2 字节 | Modbus 通常为 0 |
| Length | 2 字节 | 后续 Unit Identifier 与 PDU 的总长度 |
| Unit Identifier | 1 字节 | 设备或网关单元标识 |
之后是 PDU:
功能码 + 数据
例如,通过 Modbus TCP 读取从站单元 1 的两个保持寄存器,起始偏移地址为 0:
00 01 00 00 00 06 01 03 00 00 00 02
拆分如下:
00 01       Transaction Identifier
00 00       Protocol Identifier
00 06       Length
01          Unit Identifier
03          Function Code
00 00       Starting Address
00 02       Quantity
这里的 00 06 表示后续 6 个字节,即 1 字节 Unit Identifier 加 5 字节 PDU。
Modbus TCP 不包含 RTU 的 CRC 字段。TCP 本身负责传输层的可靠传输,但中控程序仍需处理连接断开、超时、重复响应、事务标识匹配和异常响应等情况。
七、寄存器地址为什么容易出错?
在实际项目中,Modbus 地址问题是非常常见的调试难点。
不少设备手册会使用以下形式:
| 手册地址 | 数据区 | 功能码 | PDU 偏移地址 |
|---|---|---|---|
| 00001 | Coil | 01 / 05 / 0F | 0 |
| 10001 | Discrete Input | 02 | 0 |
| 30001 | Input Register | 04 | 0 |
| 40001 | Holding Register | 03 / 06 / 10 | 0 |
这里的 00001、10001、30001、40001 是一种常见的参考编号表示法,不是报文中直接发送的地址。
Modbus PDU 中的寄存器地址从 0 开始。例如手册中的 40001,在常见的一基编号表示方式下对应 PDU 偏移地址 0。
但不同厂商手册可能采用零基地址、 一基地址,或者直接给出十六进制偏移量。
因此,在编写中控程序前,应明确以下信息:
手册中的地址是否从 0 开始。
地址属于 Coil、Discrete Input、Input Register 还是 Holding Register。
应该使用哪个功能码。
读取长度是否跨越了设备允许的地址范围。
数据是否需要进行比例换算或字节顺序转换。
不能只看到 40001,就直接把十进制 40001 放进报文。
八、数据类型与字节顺序
Modbus 的基本寄存器是 16 位,但实际设备经常需要传输 32 位整数、浮点数或更长的数据。
例如,一个 32 位浮点数通常占用两个连续的 16 位寄存器。
假设读取到两个寄存器:
43 7A 00 00
如果设备采用常见的 ABCD 字节顺序,将这 4 个字节按照 IEEE 754 单精度浮点数解释,结果为 250.0。
但实际设备可能采用不同的字节顺序或寄存器顺序:
| 格式 | 字节排列示意 |
|---|---|
| ABCD | 1 2 3 4 |
| BADC | 2 1 4 3 |
| CDAB | 3 4 1 2 |
| DCBA | 4 3 2 1 |
因此,读取到两个寄存器后,不要默认直接拼接就能得到正确浮点数。
设备寄存器表通常会说明:
数据类型:INT16、UINT16、INT32、UINT32、FLOAT32 等。
数据长度:1 个或多个寄存器。
字节顺序。
寄存器顺序。
单位和比例系数。
是否使用补码表示负数。
这些信息决定了中控系统最终显示的数据是否准确。
九、中控系统如何设计 Modbus 控制模块?
在中控软件中,建议将 Modbus 通信与界面操作分开设计。
一个相对清晰的结构可以分为以下几层:
┌──────────────────────────────┐
│          中控操作界面          │
│   继电器开关 / 参数 / 状态显示  │
└──────────────┬───────────────┘
               │
┌──────────────▼───────────────┐
│          设备控制逻辑          │
│   场景命令 / 联动 / 状态管理   │
└──────────────┬───────────────┘
               │
┌──────────────▼───────────────┐
│         Modbus 通信模块        │
│  连接 / 读写 / 校验 / 超时重试 │
└──────────────┬───────────────┘
               │
       ┌───────┴────────┐
       │                │
   Modbus RTU       Modbus TCP
    RS-485            Ethernet
       │                │
       └───────┬────────┘
               │
          被控设备
1. 建立设备配置表
每台设备至少需要记录:
| 配置项 | 示例 |
|---|---|
| 设备名称 | 展厅继电器控制器 |
| 通信方式 | Modbus RTU |
| 串口 | COM3 |
| 波特率 | 9600 |
| 数据位 | 8 |
| 校验位 | None |
| 停止位 | 1 |
| 从站地址 | 1 |
| 超时时间 | 按设备响应情况配置 |
如果是 Modbus TCP,则需要记录 IP 地址、TCP 端口和 Unit Identifier。
2. 建立寄存器映射表
不要把寄存器地址散落在各个按钮事件中。建议将设备功能统一整理成映射表:
| 逻辑名称 | 数据区 | 偏移地址 | 功能码 | 读写 |
|---|---|---|---|---|
| 继电器 1 | Coil | 0 | 01 / 05 | 读写 |
| 继电器 2 | Coil | 1 | 01 / 05 | 读写 |
| 温度 | Input Register | 0 | 04 | 只读 |
| 目标温度 | Holding Register | 1 | 03 / 06 | 读写 |
以上地址仅为示意,实际项目应替换成设备手册中的地址。
3. 控制命令与状态反馈分开
例如,用户点击“打开继电器 1”:
中控界面产生打开请求。
控制逻辑检查设备是否可通信。
Modbus 模块发送写入命令。
接收并解析设备响应。
再读取对应线圈或状态寄存器。
更新界面状态。
这样可以区分“命令已经发送”“设备已经响应”和“实际状态已经确认”三个不同阶段。
对于重要设备,不建议只根据按钮点击状态更新界面。应尽量通过设备反馈确认实际状态。
4. 轮询与通信队列
如果中控系统需要同时管理多台设备,不建议所有设备都以极短周期无节制轮询。
可以根据设备重要程度设计不同轮询周期:
继电器输出状态:根据项目需要定期读取。
环境参数:适当延长读取周期。
电力参数:根据监测需求设置周期。
设备告警:优先处理,必要时缩短轮询间隔。
同一条 RS-485 总线上,通常由一个主站统一调度请求,避免多个控制端同时向同一总线发送请求造成冲突。
如果设备响应较慢,还应为请求设置超时、重试次数和队列优先级。
十、常见异常与排查方法
| 现象 | 可能原因 | 排查方向 |
|---|---|---|
| 一直没有响应 | 地址错误、线路故障、设备离线 | 检查从站地址、接线和供电 |
| CRC 校验失败 | 报文错误、干扰、串口参数不一致 | 检查 CRC、波特率和布线 |
| 返回异常码 01 | 功能码不支持 | 核对设备支持的功能码 |
| 返回异常码 02 | 地址或读取范围错误 | 检查寄存器偏移和长度 |
| 返回异常码 03 | 写入值或请求参数非法 | 检查数据范围及数量 |
| 返回异常码 04 | 设备内部处理失败 | 查看设备状态和厂商说明 |
| TCP 连接失败 | IP、端口或网络问题 | 检查网络连通性及服务端口 |
| 读取值明显异常 | 比例系数或数据格式错误 | 检查有符号类型、浮点数和字节顺序 |
| 写入成功但设备未动作 | 地址映射错误或执行条件不满足 | 读取状态并检查设备逻辑 |
常见 Modbus 异常响应中,服务器会将原功能码最高位设置为 1。
例如,功能码 03 发生异常时,响应功能码为 83,后面跟随异常码。
常见异常码:
| 异常码 | 名称 | 含义 |
|---|---|---|
01 | Illegal Function | 不支持该功能码 |
02 | Illegal Data Address | 数据地址非法 |
03 | Illegal Data Value | 请求中的数据值非法 |
04 | Server Device Failure | 设备内部处理失败 |
05 | Acknowledge | 请求已接收,仍需处理 |
06 | Server Device Busy | 设备当前忙碌 |
排查时建议先使用 Modbus 调试工具验证设备通信,再把已经确认的报文和寄存器配置接入中控系统。这样可以把通信问题与中控逻辑问题分开处理。
十一、使用 Modbus 时需要注意的安全问题
传统 Modbus RTU 和 Modbus TCP 本身不提供完整的身份认证和加密机制。
尤其是 Modbus TCP,如果设备控制端口直接暴露在不可信网络中,可能存在未授权读取和写入风险。
实际项目中建议:
将设备控制网络与办公网络合理隔离。
不要将 TCP 502 直接映射到公网。
对可写寄存器进行权限和范围限制。
对重要控制操作增加二次确认或联锁条件。
对设备写入操作保留日志。
对通信异常设置安全状态和人工接管方式。
Modbus Organization 还发布了 Modbus Security 协议,通过 TLS 和 X.509 证书提供通信保护。它与传统 Modbus TCP 并非完全相同的部署方式,设备和软件都需要明确支持。
十二、总结
Modbus 是中控系统连接工业控制设备、继电器控制器、传感器和电力仪表时非常值得掌握的一种公开协议。
在实际开发中,需要重点掌握:
区分 Modbus RTU 和 Modbus TCP 的报文结构。
理解 Coil、Discrete Input、Input Register 和 Holding Register 四类数据区。
熟悉 01、02、03、04、05、06、0F、10 等常用功能码。
正确处理寄存器偏移地址、数据类型和字节顺序。
完成 CRC 校验、超时、异常响应和状态反馈处理。
根据设备寄存器手册建立统一的设备映射表。
对于中控系统开发而言,Modbus 不只是发送几条读写指令,更重要的是将设备通信、控制逻辑和状态反馈组织成一套可维护的控制模块。
如果你在实际项目中遇到 Modbus 设备接入、寄存器地址解析、RTU 通信或 TCP 控制方面的问题,欢迎在文章下方留言,或者通过邮件联系 IFU。提供设备型号和寄存器说明书后,可以更准确地分析具体指令与参数。
扫码在手机上打开,再用微信右上角的「···」发送给朋友或分享到朋友圈。